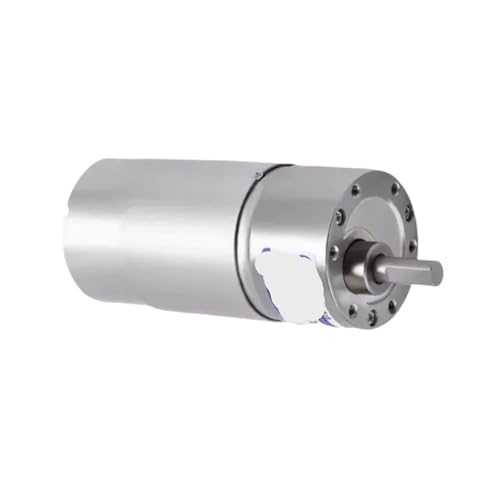
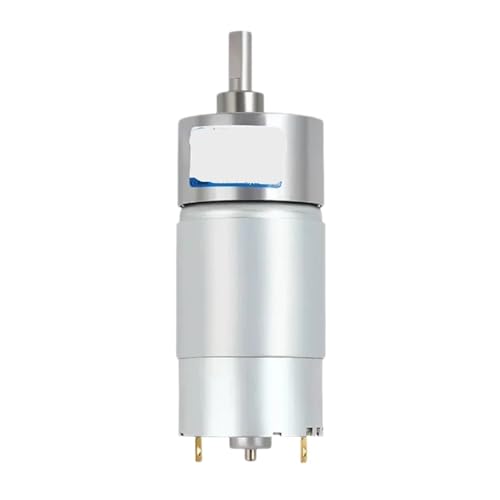
Motor reductor de corriente continua para ingeniería aplicada
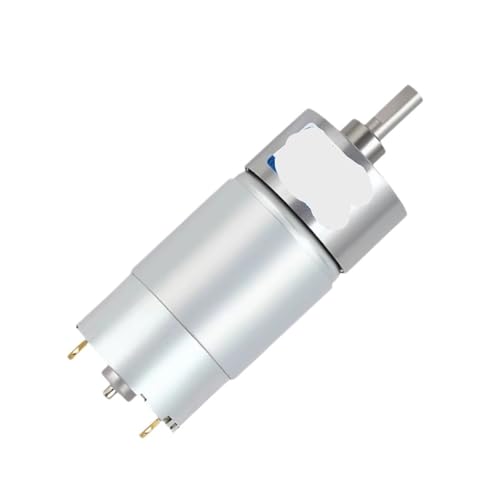
El desarrollo de prototipos industriales y brazos robóticos exige componentes de alta fidelidad. Este motor de baja velocidad JGB37-555 cumple con los estándares más estrictos de retención de torque y control de velocidad de CC, permitiendo a ingenieros y técnicos desarrollar sistemas de posicionamiento precisos y fiables.
Mecánica reversible para sistemas de tracción
En vehículos autónomos o plataformas robóticas móviles, la capacidad de cambiar de dirección de forma instantánea es indispensable. La inversión de marcha por cambio de polaridad de este motor facilita la programación de maniobras de evasión de obstáculos y giros cerrados en superficies complejas.
Características técnicas destacadas
- Compatibilidad con moduladores de ancho de pulso (PWM) para regular la velocidad de CC de forma lineal.
- Escobillas de carbono de alta duración que minimizan las interferencias eléctricas en los circuitos de control.
- Carcasa metálica exterior que disipa el calor eficientemente durante usos prolongados.
Datos técnicos de operación
| Parámetro Operativo | Valor Nominal |
|---|---|
| Corriente de vacío | 0.15 A |
| Velocidad nominal | 47rpm a 12V |
| Material de los piñones | Acero sinterizado de alta resistencia |
| Sentido de rotación | Bidireccional (Horario / Antihorario) |